Gdy trzeba wykryć położenie elementu, zmierzyć prędkość obrotową albo kontrolować prąd bez rozcinania przewodu, zwykły styk mechaniczny szybko przestaje wystarczać. Czujnik Halla wykorzystuje pole magnetyczne i pozwala uzyskać sygnał analogowy lub cyfrowy, dlatego spotyka się go w silnikach, samochodach, automatyce i projektach z Arduino. Poniżej wyjaśniam, jak działa, czym różnią się jego odmiany, jak go podłączyć oraz gdzie kończą się jego możliwości.
Najważniejsze fakty o detekcji pola magnetycznego
- Efekt Halla powoduje powstanie napięcia poprzecznego w przewodniku, przez który płynie prąd i który znajduje się w polu magnetycznym.
- Wersja analogowa pokazuje zmianę natężenia pola, a cyfrowa przełącza wyjście po przekroczeniu określonego progu.
- Brak kontaktu mechanicznego oznacza małe zużycie i dobrą odporność na drgania oraz kurz.
- Najczęstsze zastosowania obejmują pomiar prędkości, położenia, kąta, prądu oraz komutację silników BLDC.
- Najczęstszy błąd to podłączenie elementu bez sprawdzenia pinów, napięcia zasilania i rodzaju wyjścia w nocie katalogowej.
Jak działa czujnik Halla
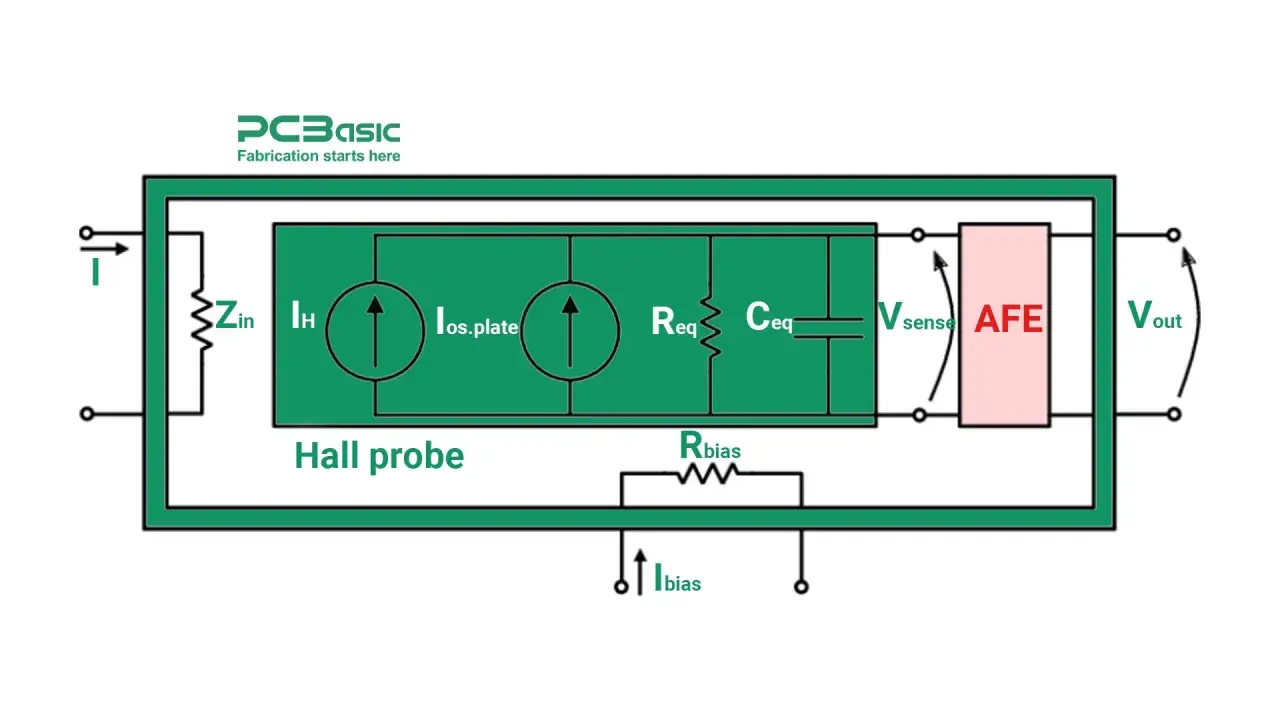
Podstawą działania jest efekt Halla. Kiedy przez cienką warstwę półprzewodnika płynie prąd, a prostopadle do kierunku tego prądu działa pole magnetyczne, poruszające się nośniki ładunku zostają odchylone. Na bokach elementu pojawia się niewielkie napięcie, którego wartość zależy między innymi od natężenia pola, prądu sterującego i właściwości materiału.
Samo napięcie Halla jest bardzo małe, często mieści się w zakresie mikrovoltów lub milivoltów. Dlatego gotowy układ ma zwykle także wzmacniacz, filtr i stopień wyjściowy. To właśnie elektronika towarzysząca decyduje, czy otrzymamy płynną zmianę napięcia, czy prosty sygnał w rodzaju „pole wykryte” albo „pola brak”.
Najprościej można to zapisać zależnością VH = RH · I · B / t, gdzie VH oznacza napięcie Halla, RH współczynnik materiałowy, I prąd, B indukcję magnetyczną, a t grubość warstwy. Nie trzeba wykonywać tych obliczeń przy każdym projekcie, ale wzór dobrze pokazuje rzecz praktyczną: zmiana pola magnetycznego wpływa na sygnał wyjściowy.
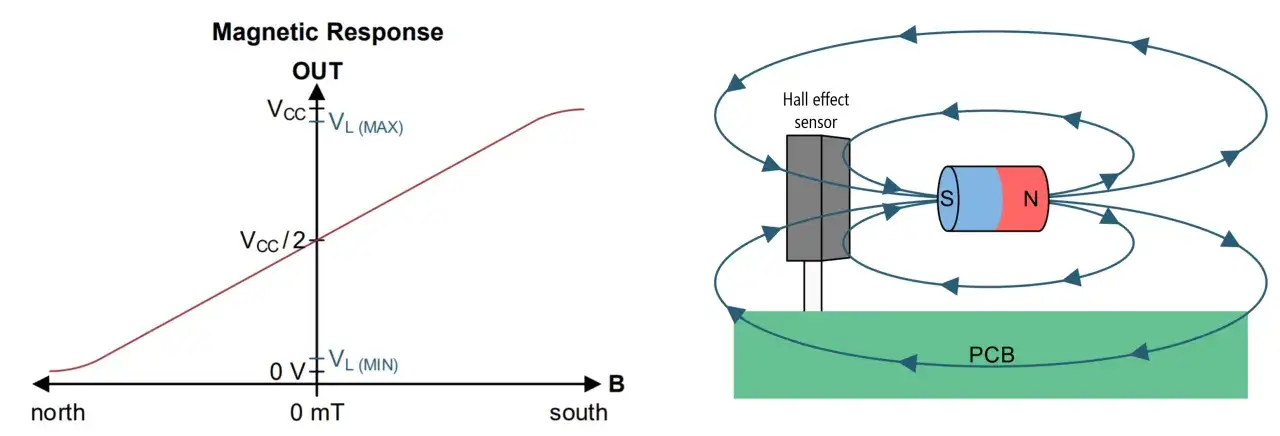
Magnes nie musi dotykać elementu. Wystarczy, że znajdzie się w odpowiedniej odległości i orientacji. Odwrócenie biegunów może zwiększyć lub zmniejszyć napięcie, zmienić stan wyjścia cyfrowego albo nie wywołać oczekiwanej reakcji, jeśli czujnik reaguje tylko na konkretny kierunek pola.
Odmiany analogowe i cyfrowe
Najważniejszy podział dotyczy rodzaju sygnału. Wersja analogowa przekazuje informację o wartości pola, natomiast wersja cyfrowa upraszcza ją do decyzji logicznej. W praktyce właśnie ten wybór przesądza o tym, czy do obsługi wystarczy wejście cyfrowe mikrokontrolera, czy potrzebny będzie przetwornik ADC.
| Typ elementu | Sygnał wyjściowy | Typowe zastosowanie | Na co uważać |
|---|---|---|---|
| Analogowy liniowy | Napięcie zmieniające się wraz z polem | Pomiar położenia, kąta, prądu i siły pola | Kalibracja, szumy, zakres napięcia ADC |
| Cyfrowy przełącznik | Stan niski lub wysoki po przekroczeniu progu | Wykrywanie magnesu, obrotów i otwarcia pokrywy | Próg zadziałania i histereza |
| Cyfrowy zatrzask | Stan zależny od kolejnych biegunów pola | Pomiar obrotów i detekcja kierunku zmiany pola | Wymagana właściwa sekwencja biegunów |
W czujniku liniowym napięcie przy zerowym polu często znajduje się w pobliżu połowy napięcia zasilania, na przykład około 2,5 V przy zasilaniu 5 V. Nie jest to jednak reguła dla każdego modelu. Zakres, czułość i punkt spoczynkowy zawsze trzeba sprawdzić w nocie katalogowej.
Układ cyfrowy bywa wyposażony w komparator, czyli obwód porównujący sygnał z ustalonym progiem. Często ma też histerezę, która zapobiega szybkiemu przełączaniu wyjścia, gdy magnes znajduje się dokładnie na granicy zadziałania. To drobiazg, który bardzo poprawia stabilność w urządzeniach narażonych na drgania.
Osobną kwestią jest typ wyjścia. Wyjście otwartego kolektora lub otwartego drenu zwykle wymaga rezystora podciągającego, na przykład 4,7 kΩ lub 10 kΩ. Wyjście push-pull zazwyczaj nie potrzebuje zewnętrznego podciągania, ale jego poziom logiczny musi pasować do mikrokontrolera.
Jak poprawnie podłączyć element do układu
Podłączenie często wygląda banalnie, bo wiele modułów ma trzy przewody: zasilanie, masę i sygnał. Problem pojawia się wtedy, gdy ktoś zakłada, że każdy element ma identyczny układ wyprowadzeń. Obudowa nie gwarantuje zgodności pinów, dlatego przed włączeniem zasilania sprawdzam oznaczenie konkretnego modelu i jego dokumentację.
Podstawowy układ połączeń
- pin zasilania łączymy z napięciem zgodnym z dokumentacją, najczęściej 3,3 V albo 5 V,
- pin masy łączymy ze wspólną masą mikrokontrolera,
- wyjście analogowe podajemy na wejście ADC, a cyfrowe na wejście GPIO,
- przy układzie cyfrowym z wyjściem otwartym dodajemy rezystor podciągający, jeśli nie ma go na płytce,
- blisko zasilania warto umieścić kondensator odsprzęgający, często 100 nF.
W projektach z Arduino lub STM32 najczęściej zaczynam od pomiaru napięcia spoczynkowego, zanim zbliżę magnes. Dzięki temu od razu wiem, czy układ pracuje w przewidywalnym zakresie. Przy wyjściu analogowym nie należy oczekiwać, że odczyt będzie idealnie równy zeru, ponieważ wpływają na niego tolerancja elementu, pole tła i temperatura.
Przy wyjściu cyfrowym mikrokontroler może zliczać impulsy. Jeżeli na wirującym kole znajduje się jeden magnes, częstotliwość impulsów odpowiada liczbie obrotów. Dla jednego impulsu na obrót prędkość można wyznaczyć ze wzoru n = 60f, gdzie n to obroty na minutę, a f częstotliwość impulsów w hercach.
Przykładowo 20 impulsów na sekundę przy jednym magnesie oznacza około 1200 obr./min. Jeśli magnesów jest kilka, trzeba pomnożyć liczbę impulsów przez ich liczbę, a dopiero potem przeliczyć wynik. Ten szczegół często powoduje błędne wskazania w prostych obrotomierzach.
Gdzie stosuje się te elementy
Najbardziej oczywiste zastosowanie to wykrywanie położenia magnesu. Czujnik może rozpoznać, czy klapa jest zamknięta, czy siłownik osiągnął pozycję końcową albo czy element mechaniczny przesunął się do określonego punktu. W przeciwieństwie do przycisku nie wymaga fizycznego styku, więc dobrze znosi kurz, wilgoć i dużą liczbę cykli.
W silnikach bezszczotkowych BLDC układy Halla informują sterownik o położeniu wirnika. Sterownik na tej podstawie przełącza uzwojenia w odpowiedniej kolejności. To rozwiązanie nie daje tak precyzyjnej informacji jak enkoder, ale jest tanie, szybkie i wystarczające w wielu napędach wentylatorów, pomp, hulajnóg oraz robotów.
Drugim ważnym obszarem jest pomiar prądu. Przewód, przez który płynie prąd, wytwarza pole magnetyczne. Sensor umieszczony w jego pobliżu może zmierzyć to pole, a następnie przeliczyć je na wartość prądu. Największą zaletą jest izolacja galwaniczna, ponieważ obwód pomiarowy nie musi być bezpośrednio połączony z przewodem mocy.
W samochodach podobne rozwiązania służą do wykrywania położenia wału, prędkości kół i pozycji różnych mechanizmów. W automatyce spotyka się je przy siłownikach, licznikach obrotów i monitorowaniu pracy maszyn. W elektronice użytkowej mogą wykrywać zamknięcie obudowy, obrót pokrętła albo położenie pokrywy laptopa.
Do dokładnego pomiaru kąta lub przesunięcia lepiej wybrać wersję liniową i zadbać o stałą geometrię układu. Samo zwiększenie czułości nie rozwiąże problemu, jeśli magnes porusza się po przypadkowym torze. Mechanika często wpływa na wynik bardziej niż wybór konkretnego układu scalonego.
Diagnostyka i wybór odpowiedniego modelu
Gdy układ nie działa, nie zaczynam od wymiany elementu. Najpierw mierzę napięcie zasilania, sprawdzam wspólną masę i porównuję układ pinów z dokumentacją. Dopiero później przykładam magnes i obserwuję wyjście multimetrem lub oscyloskopem.
Przeczytaj również: Magnetometr - Jak działa? Rodzaje, zastosowania, kalibracja
Prosta procedura sprawdzenia
- Odłącz zasilanie i zidentyfikuj piny na podstawie oznaczenia modelu.
- Sprawdź, czy napięcie zasilania mieści się w dopuszczalnym zakresie.
- Zmierz wyjście bez magnesu i zapisz wartość odniesienia.
- Zbliżaj magnes z różnych stron, ponieważ kierunek pola ma znaczenie.
- Przy wersji cyfrowej sprawdź, czy wyjście zmienia stan i czy wraca do niego po oddaleniu magnesu.
- Przy pomiarze prędkości porównaj liczbę magnesów z liczbą generowanych impulsów.
Jeśli cyfrowe wyjście stale pozostaje w stanie wysokim, przyczyną może być brak rezystora podciągającego, zła polaryzacja magnesu albo zbyt mała indukcja pola. Gdy sygnał szybko „skacze”, problemem bywają zakłócenia, drgania mechaniczne lub zbyt mała histereza. Filtr programowy, na przykład wymaganie utrzymania stanu przez kilka kolejnych próbek, często pomaga, ale nie naprawi błędnego montażu.
Przy wyborze modelu sprawdzam przede wszystkim zakres zasilania, czułość, temperaturę pracy, rodzaj wyjścia, maksymalną częstotliwość przełączania i orientację pola. Dla projektu hobbystycznego tani moduł z komparatorem może być wystarczający. Do pomiaru prądu, napędu lub układu pracującego w samochodzie potrzebny jest element dobrany do konkretnego zakresu i warunków środowiskowych.
| Potrzeba | Najlepszy wybór | Najważniejszy parametr |
|---|---|---|
| Wykrycie obecności magnesu | Cyfrowy przełącznik Halla | Próg zadziałania i histereza |
| Pomiar obrotów | Przełącznik lub zatrzask cyfrowy | Maksymalna częstotliwość impulsów |
| Pomiar kąta lub przesunięcia | Wersja analogowa liniowa | Liniowość i stabilność temperaturowa |
| Pomiar prądu | Sensor z torem magnetycznym lub gotowy moduł | Zakres prądu i izolacja galwaniczna |
Nie traktowałbym tego rozwiązania jako zamiennika każdego enkodera. Sensor Halla dobrze wykrywa pole i ruch, ale jego dokładność zależy od magnesu, odległości, ustawienia oraz zakłóceń. Jeżeli potrzebna jest informacja o bardzo małym kącie, bezwzględnej pozycji lub wielu szczegółach ruchu, lepszy może być enkoder optyczny albo magnetyczny o wyższej rozdzielczości.
Co naprawdę decyduje o poprawnym pomiarze
Największą różnicę robi nie sama obecność sensora, lecz powtarzalna geometria. Magnes powinien poruszać się w tej samej osi, odległość powinna być stabilna, a przewody sygnałowe prowadzone z dala od źródeł silnych zakłóceń. W urządzeniu prototypowym można wiele osiągnąć przez prosty uchwyt, który mechanicznie ograniczy przypadkowe przesunięcia.
Trzeba też pamiętać, że pole magnetyczne nie kończy się na obudowie. Sąsiedni magnes, stalowy element konstrukcji, przewód z dużym prądem albo silnik mogą zmienić wskazania. Dlatego przed ostatecznym montażem testuję układ w warunkach zbliżonych do rzeczywistej pracy, a nie tylko na biurku.
Moim zdaniem w większości prostych projektów lepiej zacząć od wersji cyfrowej, jeśli potrzebna jest wyłącznie informacja o obecności lub ruchu. Wersję analogową wybieram wtedy, gdy rzeczywiście wykorzystam informację o wartości pola, bo wymaga ona większej uwagi przy kalibracji, filtracji i prowadzeniu masy.
Od pierwszego impulsu do stabilnego układu
Element Halla jest dobrym wyborem wszędzie tam, gdzie trzeba wykrywać ruch, położenie lub prąd bez mechanicznego styku. Jego działanie opiera się na prostym zjawisku fizycznym, ale końcowy rezultat zależy od właściwego typu wyjścia, orientacji pola, odległości od magnesu i jakości montażu.
Jeżeli potrzebujesz tylko przełączania, wybierz układ cyfrowy i sprawdź próg oraz histerezę. Gdy chcesz mierzyć wartość pola, kąt albo prąd, sięgnij po wersję analogową i zaplanuj kalibrację. Dobrze dobrany model, poprawne podłączenie i stabilna mechanika zwykle mają większe znaczenie niż sama cena podzespołu.